موتور رباتیک به باریکی نخ ساخته شد
گروه علمی و فناوری برنا/ پژوهشگران موسسه فناوری فدرال لوزان (EPFL) در سوئیس موتوری انعطافپذیر و نخمانند به نام FiberMotor توسعه دادهاند که انرژی الکتریکی را مستقیما به حرکت خطی تبدیل میکند. این موتور بدون نیاز به چرخدنده و سامانههای انتقال قدرت حجیم میتواند نیروی لازم برای حرکت رباتهای نرم و تجهیزات پوشیدنی کمکی را فراهم کند.
این فناوری که FiberMotor نام دارد موتوری به شکل نخ است که با استفاده از دو الیاف توخالی و هممرکز حرکت خطی ایجاد میکند. قطر این موتور بین یک تا سه میلیمتر است و برخلاف بسیاری از موتورهای متداول برای تبدیل انرژی الکتریکی به حرکت به چرخدندهها و اجزای مکانیکی حجیم نیاز ندارد.
نتایج این پژوهش در مجله علمی Advanced Materials منتشر شده است.
موتور نخمانندی که با لغزش الیاف حرکت میکند
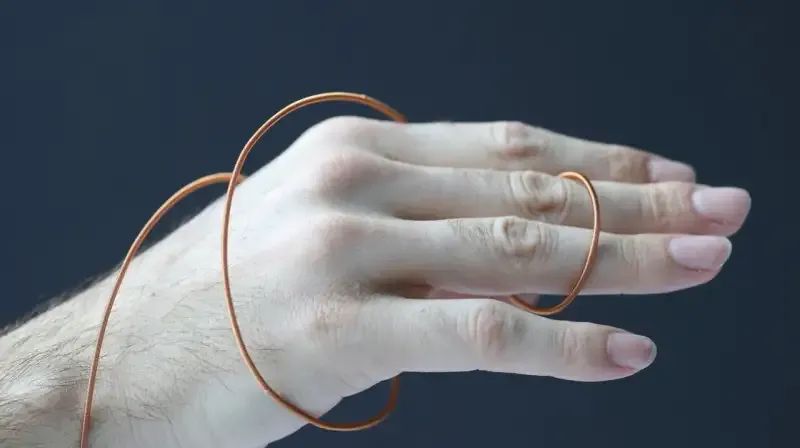
FiberMotor از دو الیاف توخالی تشکیل شده است که یکی درون دیگری قرار دارد. پیرامون هر یک از این الیاف سیمهای مسی عایقدار بهصورت فشرده پیچیده شدهاند. ضخامت این الکترودهای سیمی تنها اندکی بیشتر از ضخامت یک تار موی انسان است.
هنگامی که ولتاژ الکتریکی به این الکترودها اعمال میشود نیروهای الکترواستاتیکی بهطور مکرر الیاف را به سمت همراستا شدن میکشند. این فرایند باعث میشود فیبر داخلی درون فیبر خارجی بلغزد و حرکت خطی ایجاد شود، حرکتی که از نظر عملکرد به باز و بسته شدن یک تلسکوپ شباهت دارد.
این سازوکار به موتور امکان میدهد بدون استفاده از چرخدنده و سامانههای انتقال قدرت حرکت ایجاد کند. در نتیجه ساختار آن انعطافپذیر باقی میماند و میتوان از آن در تجهیزاتی استفاده کرد که باید با بدن انسان حرکت کنند یا درون پارچهها قرار بگیرند.
هربرت شیا، رئیس آزمایشگاه مبدلهای نرم در موسسه فناوری فدرال لوزان با اشاره به این فناوری از آن بهعنوان یک موتور لغزشی یاد میکند که میتواند نیروی کافی برای به حرکت درآوردن تجهیزات رباتیک نرم تولید کند و در عین حال بیصدا، انعطافپذیر و دوطرفه باشد.
چرا حرکت خطی در رباتیک پوشیدنی اهمیت دارد؟
بسیاری از حرکتهای روزمره انسان از جمله بلند کردن، هل دادن و کشیدن اجسام به حرکت خطی وابستهاند، یعنی حرکتی که در امتداد یک مسیر مستقیم انجام میشود نه حرکتی چرخشی.
با وجود اهمیت این نوع حرکت بازتوليد آن در رباتیک پوشیدنی همواره با چالشهایی همراه بوده است. موتورهایی که توان کافی برای ایجاد حرکت خطی دارند معمولا به چرخدندههای سخت سامانههای انتقال قدرت و قطعات حجیم نیاز دارند. این اجزا میتوانند تجهیزات پوشیدنی را سنگینتر و انعطافپذیری آنها را محدود کنند.
در سالهای گذشته پژوهشگران برای حل این مشکل به توسعه ماهیچههای مصنوعی روی آوردهاند. این سامانهها با استفاده از موادی که قابلیت کشیده شدن، انقباض یا خم شدن دارند حرکت ایجاد میکنند، اما دامنه حرکت آنها به میزان تغییر شکل این مواد محدود است.
در مقابل دامنه حرکت FiberMotor به قابلیت کشسانی یا انقباض یک ماده خاص وابسته نیست بلکه طول الیاف آن تعیین میکند که این موتور تا چه اندازه میتواند حرکت کند. این ویژگی میتواند امکان طراحی سامانههایی با دامنه حرکت بیشتر را فراهم کند.
حرکت ایمنتر در تعامل با بدن انسان
یکی دیگر از ویژگیهای FiberMotor، قابلیت حرکتپذیری در برابر نیروی خارجی یا اصطلاحا پسرانشپذیری (Backdrivability) است. این ویژگی به این معناست که اگر نیرویی از بیرون در جهت مخالف حرکت موتور وارد شود دستگاه میتواند در برابر آن حرکت کند و لزوماً قفل نمیشود.
در موتورهای متداول وجود چرخدندهها و سامانههای انتقال قدرت ممکن است حرکت در جهت مخالف را دشوار کند، اما در FiberMotor به دلیل نبود این اجزا الیاف میتوانند در برابر نیروی مخالف از کنار یکدیگر بلغزند.
برای مثال اگر فردی که از یک وسیله پوشیدنی مجهز به این موتور استفاده میکند ناگهان حرکتی انجام دهد یا برخلاف جهت حرکت موتور دست یا پای خود را جابهجا کند الیاف موتور بهجای قفل شدن نسبت به یکدیگر میلغزند.
این ویژگی میتواند تعامل تجهیزات رباتیک با حرکت طبیعی بدن را آسانتر کند و در طراحی ابزارهای کمکی که باید با حرکات غیرقابلپیشبینی انسان سازگار باشند اهمیت داشته باشد.
چهار موتور برای بلند کردن یک شکلات ۴۶ گرمی
پژوهشگران در آزمایشهای آزمایشگاهی توانایی FiberMotor را برای تحمل بار و ایجاد حرکت بررسی کردند.
بر اساس نتایج این آزمایشها، هر موتور بهتنهایی توانست باری با جرم تقریبی ۷۵ گرم معادل ۲.۶ اونس، را در حالت ثابت تحمل کند.
همچنین هنگامی که چهار موتور در کنار یکدیگر قرار گرفتند، نیروی تولیدشده برای بلند کردن یک شکلات ۴۶ گرمی معادل ۱.۶ اونس کافی بود. پژوهشگران علاوه بر این از مجموعه موتورها برای خم کردن یک انگشت رباتیک مبتنی بر تاندون استفاده کردند.
این آزمایشها نشان میدهند که میتوان با کنار هم قرار دادن چند موتور باریک و انعطافپذیر نیروی مورد نیاز برای حرکت دادن اجزای یک سامانه رباتیک را تامین کرد بدون آنکه الزاما به یک موتور بزرگ و صلب نیاز باشد.
البته این نتایج مربوط به آزمایشهای انجامشده در محیط آزمایشگاهی است و بهتنهایی عملکرد نهایی این فناوری را در تجهیزات پوشیدنی واقعی یا کاربردهای روزمره اثبات نمیکند.
ادغام موتور در لباس هوشمند برای کمک به حرکت زانو
پژوهشگران برای بررسی امکان استفاده از FiberMotor در تجهیزات پوشیدنی این فناوری را در نمونه اولیه یک لباس با طراحی متناسب با زانو نیز ادغام کردند.
باریکی و وزن کم موتورها این امکان را فراهم میکند که بهجای متمرکز کردن نیروی حرکتی در یک واحد موتور صلب چندین موتور در بخشهای مختلف یک پارچه هوشمند توزیع شوند.
چنین رویکردی میتواند در طراحی لباسهای رباتیک و سامانههای کمکی اهمیت داشته باشد، زیرا در این تجهیزات علاوه بر تولید نیروی کافی، انعطافپذیری و سازگاری با شکل و حرکت بدن نیز ضروری است.
در صورت توسعه بیشتر این فناوری امکان تعبیه محرکهای حرکتی در بخشهای مختلف لباس فراهم میشود تا نیروی مورد نیاز برای حرکت در محل مناسب و متناسب با عملکرد مورد نظر تولید شود.
از اسکلتهای بیرونی نرم تا پروتزهای سبک
پژوهشگران قصد دارند در مراحل بعدی عملکرد و دوام FiberMotor را افزایش دهند. یکی از مسیرهای مورد نظر آنها، استفاده از الکترودهای نازکتر است که بخش عمده ترکیب آنها از مواد عایق تشکیل شده باشد. همچنین بهینهسازی مواد بهکاررفته در ساخت موتور از دیگر محورهای توسعه این فناوری است.
هدف نهایی این گروه بهرهگیری از ترکیب نیروی تولیدشده و انعطافپذیری FiberMotor برای توسعه نسل جدیدی از تجهیزات پوشیدنی است.
از جمله کاربردهای مورد نظر میتوان به اسکلتهای بیرونی نرم (Soft Exosuits) برای کمک به تحرک افراد سامانههای پوشیدنی بازخورد لمسی در واقعیت مجازی و پروتزهای سبک اشاره کرد.
اسکلتهای بیرونی نرم با کمک به انجام حرکتهای بدن میتوانند در طراحی تجهیزات کمکی برای افرادی که به پشتیبانی حرکتی نیاز دارند مورد استفاده قرار گیرند. سامانههای بازخورد لمسی نیز میتوانند با ایجاد احساس لمس از طریق تجهیزات پوشیدنی تعامل کاربران با محیطهای مجازی را بهبود دهند. در همین حال کاهش وزن و افزایش انعطافپذیری محرکها میتواند در طراحی پروتزهایی که استفاده از آنها راحتتر است نقش داشته باشد.
توسعه سامانههای هوشمند برای هماهنگی با قصد کاربر
یکی دیگر از مسیرهای پژوهشی این گروه ادغام دادههای بازخوردی درباره وضعیت بدن و حرکتهای کاربر با عملکرد موتور است. هدف از این کار فراهم کردن امکان تطبیق سریع عملکرد موتور با قصد حرکتی فرد است.
در چنین سامانهای اطلاعات مربوط به وضعیت و حرکت بدن میتواند برای تنظیم عملکرد محرک به کار گرفته شود تا تجهیزات کمکی بتوانند پاسخ مناسبتری به نیازهای حرکتی کاربر بدهند.
سیلوان شالر، نویسنده نخست این پژوهش پیشتر استارتآپی به نام Elecsyor تاسیس کرده است تا فناوری FiberMotor را به مرحله تجاریسازی برساند.
انتهای پیام/